WAVESHARE Высокоточный Высокомоментный 360-градусный Магнитный Энкодер Сервопривод с Последовательной Шиной
1. Крутящий момент сваливания: 19,5 кг·см при 7,4 В
2. Угол поворота: 360 градусов (0 ~ 4095)
3. Разрешение датчика положения: 360 градусов / 4096
4. Механический предельный угол: неограниченный
5. Рабочее напряжение: 4В ~ 7,4В
6. Тип шестерни: высокоточные металлические шестерни
7. Скорость холостого хода: 0,192 сек / 60 градусов (52 об/мин) при 7,4 В
8. Тип энкодера: Магнитный энкодер 360 градусов
9. Диапазон ID: 0 ~ 253
10. Скорость: 38400 бит/с ~ 1 Мбит/с (по умолчанию 1 Мбит/с)
11. Обратная связь: положение, нагрузка, скорость и
12. Входное напряжение
13. Ток без нагрузки: 150mA
14. Ток сваливания: 2.5А
15. Константа Kt: 7,8 кг·см/А
16. Сервопривод может предоставлять различную информацию обратной связи: положение, скорость, блокировка крутящего момента, режим работы (сервоприводный режим, режим двигателя и т. д.), подходит для продвинутых проектов, требующих замкнутого автоматического управления.
17. Может использоваться для сборки роботизированных проектов, требующих нескольких сервоприводов, таких как четвероногие роботы, шестиногие роботы и роботизированные руки. (этот продукт предоставляет структурную модель с открытым исходным кодом робота-собаки, показанного на изображении ниже).
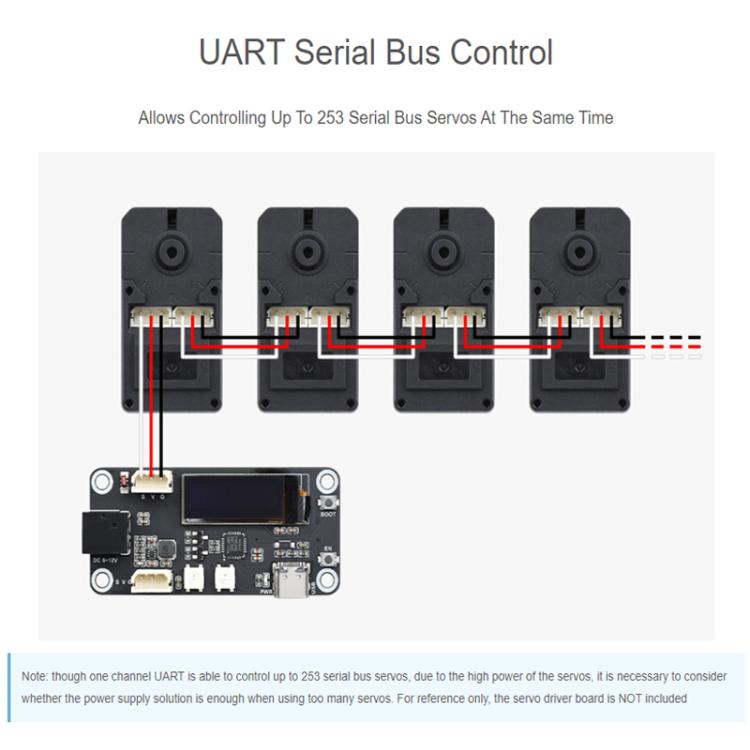
18. Управляется по последовательной шине, позволяя одновременно последовательно подключить до 253 сервоприводов.
19. Использует 12-битный высокоточный магнитный датчик угла с кодированием. По сравнению с потенциометрами, диапазон углов расширен до 360 градусов, а разрешение увеличено в 4 раза.. Из-за зазора между элементом магнитного энкодера и радиальным магнитом отсутствует трение, что эффективно продлевает срок службы сервоприводов.
20. Функция ускоренного запуска/остановки: позволяет устанавливать значения скорости и ускорения??для более плавного движения.
21. Корпус выполнен из высокопрочного конструкционного пластика и имеет двухосевую низкопрофильную конструкцию, оптимизирующую расстояние между плоскостями, на которых расположены двухосевые сервоприводы. Это обеспечивает более компактную общую конструкцию и более эстетичный внешний вид.
22. Сервомотор может обеспечивать обратную связь в реальном времени по положению, нагрузке, скорости и входному напряжению, что позволяет осуществлять постоянный мониторинг.
23. Мы открыли исходный код веб-примера управления для платы драйвера сервопривода и предоставили руководство по вторичной разработке, которое можно напрямую использовать для удаленной настройки и управления сервоприводом.. Мы также предоставляем 3D-модели для быстрой разработки проекта.




 Возврат по недоставке